 Ce que cet article traite
En modélisme ferroviaire, la régularité de marche est un souci constant. Les frottements, les courbes serrées, les rampes et les mauvais contacts aux basses tensions provoquent des variations de vitesse importantes, même sans toucher au régulateur.
L’électronique embarque une solution à ce problème depuis longtemps : la compensation de charge par force contre-électromotrice (FCEM ou BEMF). C’est une fonction que l’on trouve dans la quasi-totalité des décodeurs DCC, et qui permet à une locomotive de maintenir sa vitesse quelle que soit la charge qu’elle tracte ou la pente qu’elle aborde.
Cet article explique comment fonctionne cette régulation, en s’appuyant sur le principe de l’asservissement. Les notions de consigne, de mesure, d’erreur et de correcteur PID que nous allons voir sont exactement celles qui sont implémentées, sous forme d’algorithmes, dans les décodeurs modernes.
Les fonctions d’un système de régulation de vitesse
Le schéma de principe est simple. On fixe une consigne de vitesse (C). On soustrait à cette consigne une mesure de la vitesse réelle (Mes). La différence donne un signal d’erreur (e). Ce signal est traité par un correcteur PID, qui fournit un signal de commande (Ctrl) pour que la vitesse réelle reste égale à la consigne.
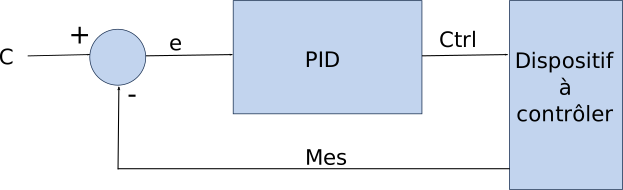
Ce schéma est la représentation classique d’une boucle d’asservissement. Dans un décodeur DCC, ce n’est pas un circuit analogique qui réalise ces fonctions, mais un microcontrôleur qui exécute un algorithme. Le principe reste identique.
La mesure : la BEMF
Ce qu’est la BEMF. Lorsqu’un moteur tourne, il génère une tension qui s’oppose à la tension d’alimentation. Cette tension est proportionnelle à la vitesse de rotation . Un décodeur mesure cette tension pendant les phases où le moteur n’est pas alimenté (entre les impulsions PWM), en déduit la vitesse réelle, et ajuste la commande pour maintenir la vitesse de consigne.
La lecture dans un décodeur. Le décodeur alterne des phases d’alimentation (pour faire tourner le moteur) et des phases de mesure (pour lire la BEMF). C’est cette lecture qui constitue le signal « Mes » du synoptique. Les décodeurs modernes utilisent des fréquences PWM élevées (souvent 20 à 40 kHz) pour que la mesure soit précise et pour rendre le découpage inaudible.
Le correcteur PID
Les trois lettres signifient Proportionnel, Intégrateur, Dérivateur.
La correction proportionnelle. Le signal d’erreur est amplifié ou réduit de manière proportionnelle. C’est la fonction de base d’un amplificateur opérationnel : une courbe de transfert linéaire entre l’entrée « e » et la sortie « Ctrl ».
La correction par intégration. En cas de très faible écart entre la vitesse réelle et la consigne, le terme intégral augmente progressivement la valeur du signal de commande jusqu’à ce que l’écart soit corrigé. C’est la fonction retard.
La correction par dérivation. En cas de variation brusque du signal d’erreur, le terme dérivé envoie un signal de contrôle plus important que ce qui est prévu, pour que le système réagisse plus vite. C’est la fonction d’anticipation.
Le compromis. Le dosage entre les trois composantes est toujours un compromis entre précision et vitesse de réaction, tout en conservant la stabilité. Si l’on privilégie la précision (terme intégral fort), le système corrige lentement les écarts persistants, mais il peut devenir instable et osciller. Si l’on privilégie la réaction (terme dérivé fort), le système anticipe, mais il a tendance à surréagir : la dérivation amplifie le bruit de mesure et les variations brusques, ce qui peut faire entrer la boucle en oscillation. C’est ce que l’on observe sous forme d’effets de pompage : la locomotive accélère et ralentit alternativement, sans jamais se stabiliser.
Le réglage dans un décodeur. Les paramètres du correcteur PID ne sont pas réglés avec des potentiomètres, mais avec des variables de configuration (CV). Les fabricants définissent des CV spécifiques pour l’intensité de la compensation et pour les termes du PID. Le réglage se fait par essais successifs, en augmentant la compensation jusqu’à obtenir un comportement fluide sans oscillations.
Tableau récapitulatif des CV BEMF par marque
| Marque | CV concernées (fonction) |
|---|---|
| SoundTraxx (Tsunami2, Blunami) |
|
| Zimo |
|
| TCS |
|
| Lenz |
|
| Quantum (QSI) |
|
Le réglage de la BEMF se fait par CV, mais les CV ne sont pas les mêmes selon les fabricants. La CV 10 (seuil de coupure) est la plus commune. Pour l’intensité de la compensation, Zimo utilise la CV 58 (0-255), SoundTraxx utilise la CV 212 avec une formule qui module l’intensité selon le pas de vitesse, et TCS propose un système auto-ajusté sans réglage manuel du PID. Pour un réglage fin, il faut consulter la documentation du décodeur : les logiques diffèrent trop d’une marque à l’autre pour qu’une synthèse universelle soit fiable.
La sécurité par la limite d’adhérence
On lit souvent que l’asservissement BEMF peut être dangereux pour le moteur en cas de blocage : si la locomotive force contre un butoir, le décodeur augmente le rapport cyclique pour maintenir la vitesse, le moteur reçoit la pleine tension, et il chauffe. C’est vrai pour un moteur qui cale : le rotor s’arrête, la BEMF disparaît, et le courant de court-circuit circule .
Avec un moteur au couple élevé, ce scénario ne se produit pas. La limite d’adhérence intervient avant le blocage : les roues patinent, mais le moteur continue de tourner. La BEMF existe toujours, le courant reste dans une plage sûre, et le décodeur n’a pas à fournir un courant de décrochage. C’est la physique de l’adhérence qui protège le moteur, pas une limitation électronique.
Pour situer cette limite d’adhérence sur votre propre locomotive — poids adhérent, bandages, nombre d’essieux moteurs, pente — l’outil FerroPull de FerroCalc calcule l’effort de traction maximal avant patinage.
Le cas des motorisations Fleischmann des années 60. Ces motorisations, réputées pour leur fiabilité, étaient montées dans des locomotives si lourdes que le moteur n’atteignait pas la limite d’adhérence, même à sa tension nominale. Dans ce cas, le risque de blocage est réel : le moteur peut caler avant que les roues ne patinent. C’est le décodeur qui rend l’âme avant que le moteur ne chauffe, parce qu’il est soumis à un courant de décrochage qu’il ne peut pas supporter.
La recommandation générale. Pour une remotorisation, il vaut mieux choisir un moteur qui fait patiner les roues plutôt qu’un moteur qui cale. Le premier est protégé par la limite d’adhérence ; le second est protégé par… rien, sinon la limite du décodeur. C’est un critère de choix qui ne semble pas formulé dans la littérature, mais qui découle de la physique.
Le cas du moteur de tension nominale plus faible
Un moteur 6 V ou 9 V peut être utilisé en DCC à condition de régler la CV5 pour que la tension moyenne appliquée reste dans sa plage nominale. La CV5 agit sur la durée des impulsions, pas sur la tension de crête : le moteur voit toujours des impulsions de la tension de voie (15-20 V), mais sur des durées plus courtes.
L’avantage. Sous charge (rampe, courbe), l’asservissement BEMF augmente le rapport cyclique pour maintenir la vitesse. Un moteur de tension nominale plus faible dispose donc d’une réserve de couple : il peut recevoir des impulsions plus longues sans que cela ne corresponde à une surtension permanente. C’est ce qui permet à une locomotive remotorisée avec un moteur 6 V de tracter des rames lourdes tout en conservant un ralenti souple.
La limite. Cette réserve a une limite thermique. Si la locomotive force de manière prolongée (butoir, rampe interminable), l’asservissement maintient un rapport cyclique élevé, et le moteur reçoit des impulsions de tension de voie sur des durées longues. Un moteur 6 V qui supporte occasionnellement des surtensions peut ne pas supporter une surcharge thermique prolongée. Il faut donc vérifier que le moteur choisi tolère ce régime, ou abaisser la tension de voie si le réseau le permet.
En pratique. Les moteurs que je propose supportent ces régimes sans danger pour le moteur ni pour le décodeur, tant que les surtensions ne sont pas permanentes. C’est un des avantages de la remotorisation avec un moteur moderne : il offre une réserve de puissance que le moteur d’origine n’avait pas, tout en conservant un ralenti contrôlé par la BEMF.
Pour comprendre comment choisir un moteur et l’installer, voir le guide complet de la remotorisation.
Pourquoi l’analogique ne peut pas égaler le digital
Il est techniquement possible de construire une boucle d’asservissement en analogique, avec un PWM commandé en tension, un échantillonneur-bloqueur pour lire la BEMF, et un correcteur PID à base d’amplificateurs opérationnels. C’est une expérimentation intéressante.
Mais elle ne peut pas égaler le digital pour une raison simple : les mauvais contacts. En analogique, la tension de voie est le seul support de l’information. Les micro-coupures de captage perturbent la lecture de la BEMF, et le correcteur PID corrige sur une information bruitée. Dans un décodeur DCC, le signal est numérique, et le microcontrôleur peut filtrer, moyenner et corriger en temps réel, avec une précision impossible à atteindre en analogique.
L’asservissement analogique reste une belle expérimentation pédagogique, mais il ne sera jamais un produit commercialisable. La solution fiable et accessible, c’est le décodeur DCC, qui intègre cette fonction depuis des décennies.
Le réglage en pratique
Le matériel. Un décodeur DCC (même d’entrée de gamme) intègre la compensation de charge. Les CV permettent de régler l’intensité de la compensation, les paramètres du PID, et parfois de désactiver la BEMF à haute vitesse (cutout) pour retrouver un comportement plus « prototype ».
Le réglage. Le principe est simple : on augmente la compensation jusqu’à ce que la locomotive maintienne sa vitesse en rampe et en courbe, sans à-coups ni oscillations. Les CV par défaut donnent souvent un comportement satisfaisant ; le réglage fin est une question de patience et d’essais.
En guise de conclusion
L’asservissement de vitesse par BEMF est une fonction que l’on tient pour acquise dans les décodeurs modernes, mais qui repose sur un principe simple : mesurer la vitesse réelle, la comparer à la consigne, et corriger l’erreur. Les notions de consigne, d’erreur et de correcteur PID s’appliquent aussi bien à une boucle analogique expérimentale qu’à l’algorithme d’un décodeur DCC.
La différence n’est pas le principe, mais la fiabilité de la mesure : le digital, avec son signal numérique et son microcontrôleur, peut filtrer et corriger là où l’analogique reste impuissant face aux mauvais contacts. Et la sécurité ne vient pas de l’électronique, mais de la physique : un moteur qui fait patiner les roues est protégé par la limite d’adhérence, un moteur qui cale est protégé par rien.
Liens internes Divapel (maillage)
-
Le guide digital (à venir)